中文简体

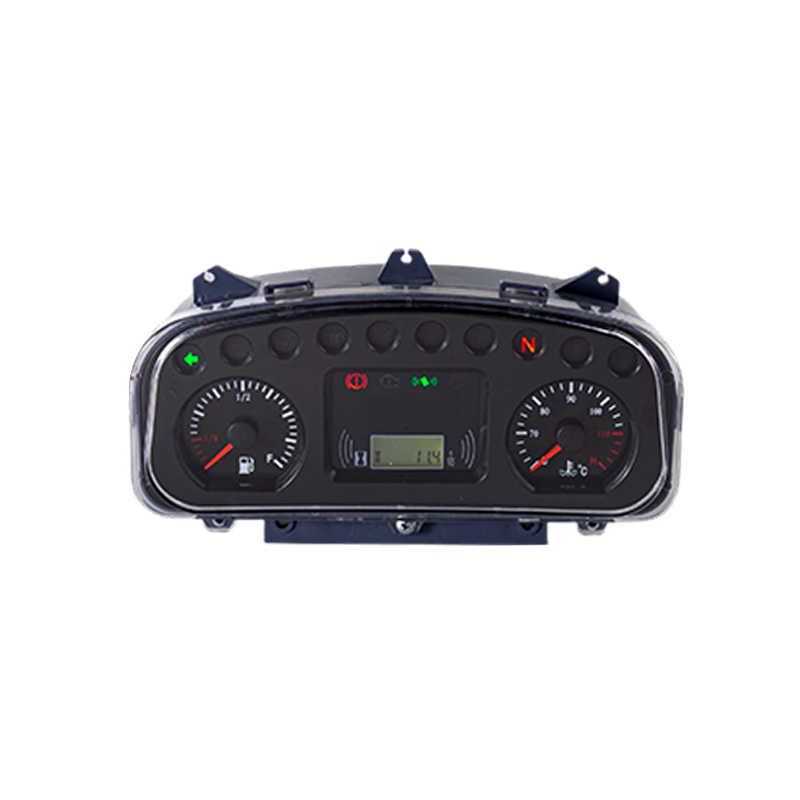
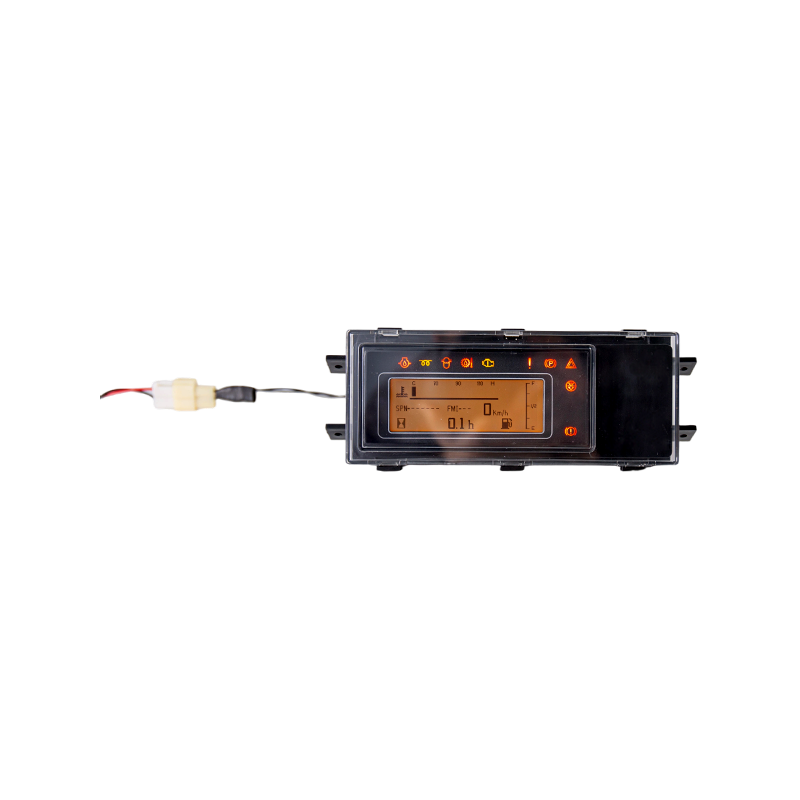
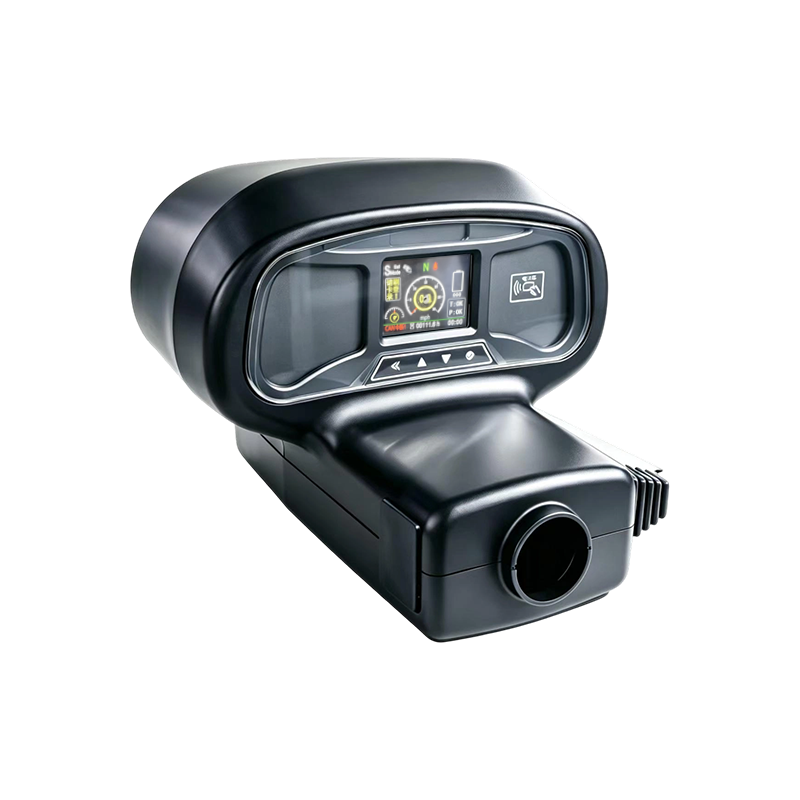
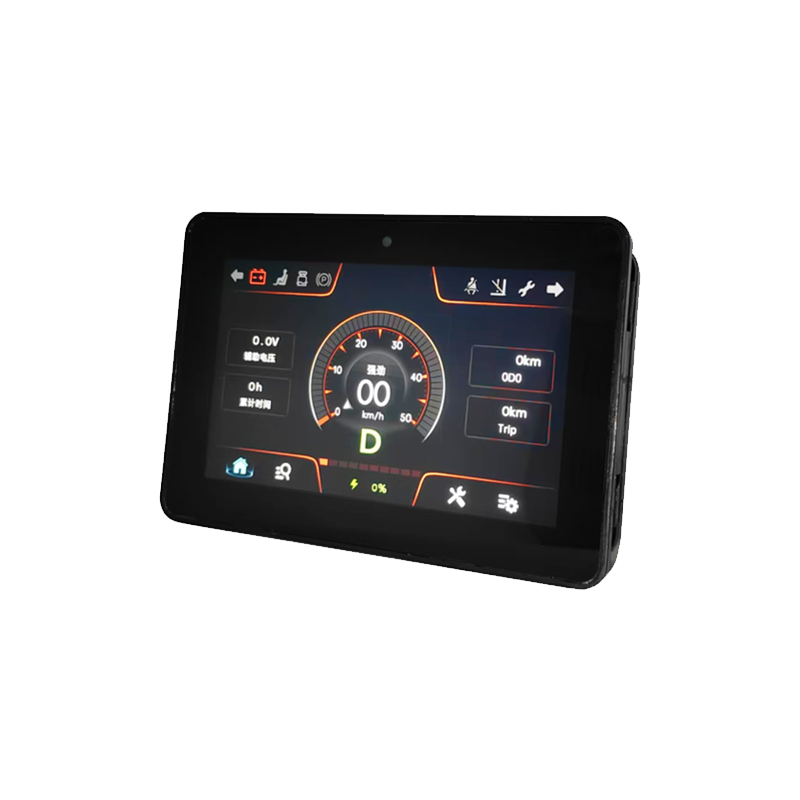
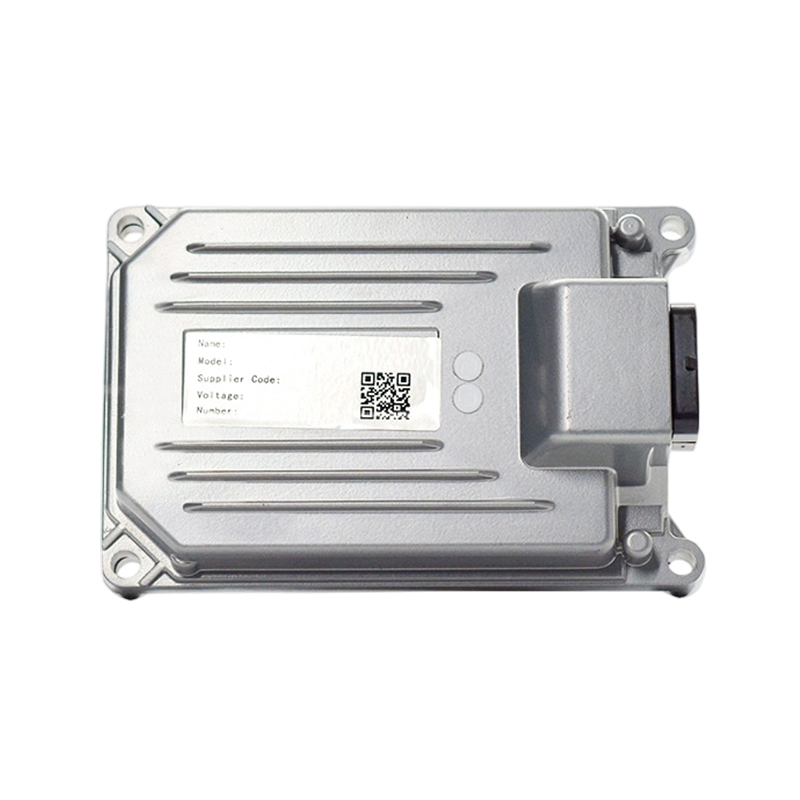
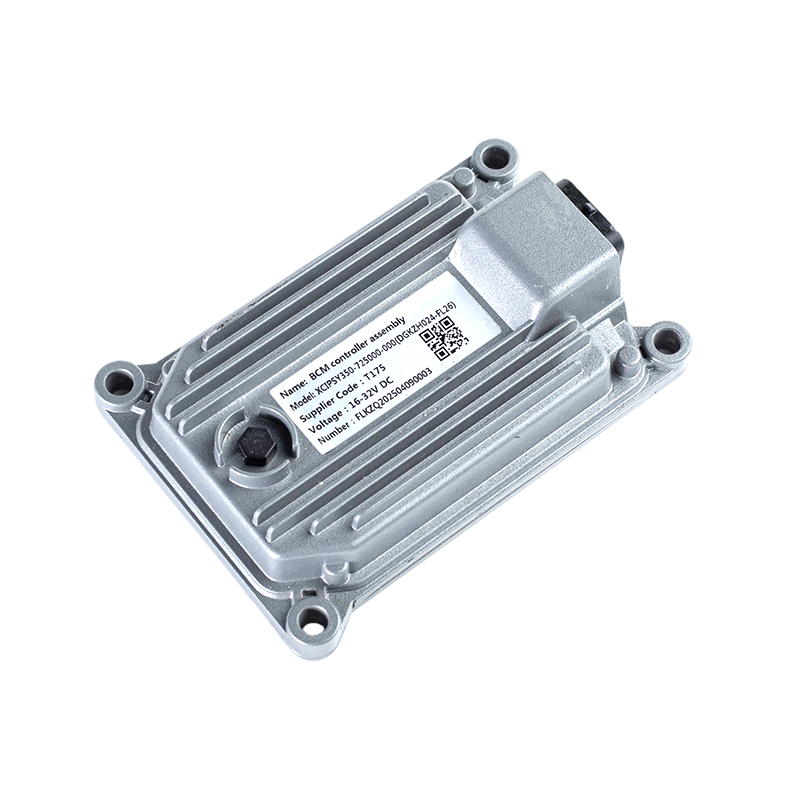
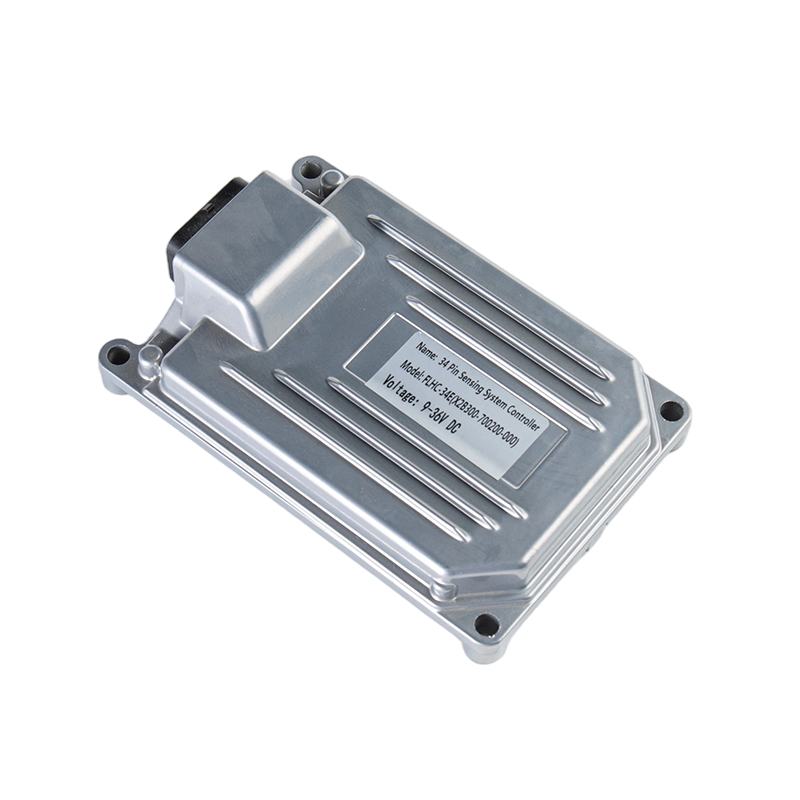
ยานพาหนะอุตสาหกรรม เช่น รถยก รถขุด เครื่องจักรกลการเกษตร และอุปกรณ์การทำเหมือง ทำงานในสภาพแวดล้อมที่มีความต้องการมากที่สุดในโลก เบื้องหลังการทำงานที่ราบรื่นของเครื่องจักรขนาดใหญ่เหล่านี้คือส่วนประกอบอิเล็กทรอนิกส์ที่สำคัญ นั่นก็คือ ตัวควบคุมยานพาหนะทางอุตสาหกรรม บทความนี้ให้ข้อมูลเชิงลึกเกี่ยวกับเทคโนโลยี แอปพลิเคชัน และการออกแบบสถาปัตยกรรมของสมองอิเล็กทรอนิกส์ที่แข็งแกร่งเหล่านี้ ช่วยให้ผู้จัดการฝ่ายจัดซื้อและทีมวิศวกรทำการตัดสินใจอย่างมีข้อมูลสำหรับกองยานพาหนะของตน
1. ข้อมูลเบื้องต้นเกี่ยวกับตัวควบคุมยานพาหนะทางอุตสาหกรรม
ตัวควบคุมยานพาหนะทางอุตสาหกรรมเป็นหน่วยสั่งการอิเล็กทรอนิกส์กลางที่รับผิดชอบในการจัดการ ตรวจสอบ และดำเนินงานการปฏิบัติงานเฉพาะด้านภายในยานพาหนะทางวิศวกรรมหนัก ต่างจากอุปกรณ์อิเล็กทรอนิกส์ในยานยนต์มาตรฐานหรือระบบคอมพิวเตอร์เชิงพาณิชย์ อุปกรณ์เหล่านี้ได้รับการออกแบบทางวิศวกรรมมาโดยเฉพาะเพื่อให้ทนทานต่อความเครียดทางกายภาพและทางไฟฟ้าที่รุนแรง
โดยทำหน้าที่เป็นสมองของยานพาหนะ ประมวลผลอินพุตจากเซ็นเซอร์ ผู้ควบคุม และระบบความปลอดภัยต่างๆ และแปลข้อมูลดังกล่าวเป็นการเคลื่อนไหวทางกายภาพที่แม่นยำ ตั้งแต่การควบคุมวาล์วไฮดรอลิกไปจนถึงการจัดการการกระจายระบบส่งกำลังแบบไฮบริด ตัวควบคุมเหล่านี้รับประกันประสิทธิภาพ ความปลอดภัย และความแม่นยำในการปฏิบัติงานในระดับสูง
2. การจำแนกประเภททางเทคนิคและสถาปัตยกรรมที่สำคัญ
ตัวควบคุมทางอุตสาหกรรมได้รับการจัดหมวดหมู่ตามความสามารถในการประมวลผล ความหนาแน่นของช่องสัญญาณอินพุตและเอาต์พุต และความสามารถในการสื่อสาร การเลือกสถาปัตยกรรมที่เหมาะสมถือเป็นสิ่งสำคัญสำหรับสมรรถนะสูงสุดของยานพาหนะ
2.1 ตัวควบคุมลอจิกที่ตั้งโปรแกรมได้กับหน่วยควบคุมอิเล็กทรอนิกส์
ในภาคยานยนต์อุตสาหกรรม โดยทั่วไปตัวควบคุมจะแบ่งออกเป็นสองประเภท:
- หน่วยควบคุมอิเล็กทรอนิกส์ส่วนกลาง: เหล่านี้เป็นหน่วยที่มีการบูรณาการอย่างมากซึ่งจัดการไดนามิกของยานพาหนะหลัก พารามิเตอร์เครื่องยนต์ และอัลกอริธึมความปลอดภัยที่ซับซ้อน พวกเขารันระบบปฏิบัติการแบบเรียลไทม์เพื่อให้แน่ใจว่าเวลาตอบสนองระดับมิลลิวินาที
- คอนโทรลเลอร์ I/O แบบกระจาย: ยูนิตขนาดเล็กเหล่านี้ถูกวางไว้ใกล้กับระบบย่อยเฉพาะ เช่น บล็อกไฮดรอลิกหรือแผงหน้าปัดห้องโดยสาร พวกเขารวบรวมข้อมูลเซ็นเซอร์ในเครื่องและส่งกลับไปยังหน่วยอิเล็กทรอนิกส์ส่วนกลาง ซึ่งจะช่วยลดความซับซ้อนของชุดสายไฟของยานพาหนะ
2.2 สถาปัตยกรรมไฟฟ้าและการจัดการอินพุตเอาต์พุต
ตัวควบคุมที่แข็งแกร่งจะต้องจัดการกับสัญญาณประเภทต่างๆ ได้พร้อมกัน ซึ่งรวมถึงอินพุตดิจิทัลสำหรับตำแหน่งสวิตช์ อินพุตแบบอะนาล็อกสำหรับเซ็นเซอร์ความดันและอุณหภูมิ และอินพุตพัลส์ความถี่สูงสำหรับการติดตามความเร็ว ที่ด้านเอาท์พุต เอาท์พุตการปรับความกว้างพัลส์เป็นสิ่งจำเป็นสำหรับการควบคุมวาล์วไฮดรอลิกตามสัดส่วนได้อย่างราบรื่น ป้องกันการเคลื่อนไหวกระตุกในงานยกของหนัก
3. ข้อกำหนดทางวิศวกรรมที่สำคัญสำหรับสภาพแวดล้อมที่หนักหน่วง
ยานพาหนะวิศวกรรมเผชิญกับสภาวะที่ไม่เอื้ออำนวยที่อาจทำลายอุปกรณ์อิเล็กทรอนิกส์มาตรฐานในทันที ดังนั้นผู้ควบคุมยานพาหนะอุตสาหกรรมจึงต้องปฏิบัติตามมาตรฐานการผลิตและการทดสอบที่เข้มงวด
3.1 การป้องกันและการปิดผนึกทางเข้า
การสัมผัสฝุ่น น้ำ และสารเคมีถือเป็นภัยคุกคามอย่างต่อเนื่อง ตัวควบคุมคุณภาพสูงมีเปลือกที่ปิดสนิท โดยมักใช้ตัวเรือนอะลูมิเนียมหล่อขึ้นรูปพร้อมเมมเบรนระบายอากาศแบบพิเศษ ช่วยให้แรงดันภายในเท่ากันในขณะที่ยังคงระดับการป้องกันทางเข้าที่สูง ทำให้มั่นใจได้ว่าความชื้นจะไม่ควบแน่นภายในตัวเครื่องระหว่างการเปลี่ยนแปลงอุณหภูมิอย่างรวดเร็ว
3.2 ความต้านทานการสั่นสะเทือนและแรงกระแทก
เครื่องจักรกลหนักก่อให้เกิดแรงสั่นสะเทือนมหาศาล ตัวควบคุมทางอุตสาหกรรมถูกสร้างขึ้นด้วยแผงวงจรพิมพ์ที่ทนทาน หมุดเชื่อมต่อเสริมแรง และสารประกอบสำหรับปลูกที่ห่อหุ้มอุปกรณ์อิเล็กทรอนิกส์ภายใน การออกแบบโครงสร้างนี้ช่วยป้องกันการแตกร้าวของข้อต่อประสานและการหลุดออกของส่วนประกอบระหว่างการทำงานอย่างต่อเนื่องบนพื้นที่ขรุขระ
3.3 ความเข้ากันได้ทางแม่เหล็กไฟฟ้า
ระบบไฟฟ้าของยานยนต์วิศวกรรมมีเสียงดังฉาวโฉ่ สตาร์ทเตอร์กำลังสูง เครื่องกำเนิดไฟฟ้ากระแสสลับ และมอเตอร์ไฟฟ้าทำให้เกิดการรบกวนทางแม่เหล็กไฟฟ้าอย่างมีนัยสำคัญ ตัวควบคุมยานพาหนะจะต้องมีการกรองภายในที่แข็งแกร่ง ไดโอดลดแรงดันไฟฟ้าชั่วคราว และกล่องหุ้มที่มีฉนวนป้องกัน เพื่อป้องกันข้อมูลเสียหายหรือการรีเซ็ตระบบโดยไม่คาดคิด
4. การเปรียบเทียบทางเทคนิคของข้อมูลจำเพาะของคอนโทรลเลอร์
เพื่อช่วยให้ทีมวิศวกรเลือกแพลตฟอร์มฮาร์ดแวร์ที่ถูกต้อง ตารางด้านล่างจะสรุปความแตกต่างทางเทคนิคทั่วไประหว่างตัวควบคุมยานพาหนะมาตรฐาน ระดับกลาง และระดับสูง
| ระดับผู้ควบคุม | ประเภทโปรเซสเซอร์หลัก | ช่องอินพุตทั่วไป | ช่องสัญญาณเอาท์พุตทั่วไป | อินเทอร์เฟซการสื่อสาร | พื้นที่ใช้งานหลัก |
|---|---|---|---|---|---|
| ชั้นกะทัดรัด | ไมโครคอนโทรลเลอร์ 16 บิต | 8 ถึง 16 ช่อง | 4 ถึง 8 ช่อง | สาย CAN บัสเดี่ยว | การควบคุมสิ่งที่แนบมาขนาดเล็กและการตรวจสอบห้องโดยสารที่เรียบง่าย |
| ระดับขั้นสูง | โปรเซสเซอร์ความเร็วสูง 32 บิต | 16 ถึง 32 ช่อง | 12 ถึง 24 ช่อง | สาย CAN บัสคู่และ LIN บัส | ระบบควบคุมการยึดเกาะของรถยกและระบบไฮดรอลิกขนาดกลาง |
| ระดับพรีเมี่ยม | โปรเซสเซอร์ความปลอดภัยแบบดูอัลคอร์ | 32 ถึง 64 ช่อง | 24 ถึง 48 ช่อง | CAN หลายบรรทัดและอีเธอร์เน็ต | รถบรรทุกขุดอัตโนมัติและรถขุดที่ซับซ้อน |
5. สถานการณ์การใช้งานหลักในยานยนต์วิศวกรรมสมัยใหม่
ตัวควบคุมยานพาหนะทางอุตสาหกรรมมีการใช้งานในอุตสาหกรรมต่างๆ มากมาย โดยแต่ละอุตสาหกรรมต้องใช้พารามิเตอร์ซอฟต์แวร์และการกำหนดค่าฮาร์ดแวร์เฉพาะ
5.1 อุปกรณ์ขนถ่ายวัสดุ
ในรถยกไฟฟ้าและรถยกไฟฟ้า ตัวควบคุมจะควบคุมการซิงโครไนซ์ระหว่างมอเตอร์ฉุดและปั๊มยกไฮดรอลิก ใช้เส้นโค้งการเร่งความเร็วที่แม่นยำ ป้องกันการย้อนกลับบนทางลาด และตรวจสอบระดับการคายประจุแบตเตอรี่เพื่อเพิ่มประสิทธิภาพการใช้พลังงาน
5.2 เครื่องจักรขนย้ายดินและก่อสร้าง
สำหรับรถขุดและรถตัก ตัวควบคุมจะจัดการแรงบิดของปั๊มไฮดรอลิกแบบไดนามิกตามภาระของเครื่องยนต์ ด้วยการปรับวาล์วสัดส่วนอย่างต่อเนื่อง ช่วยให้ผู้ปฏิบัติงานสามารถเคลื่อนไหวแบบหลายแกนได้อย่างราบรื่น ปรับปรุงรอบเวลาและลดการใช้เชื้อเพลิง
5.3 ยานพาหนะเพื่อการเกษตรและป่าไม้
ในรถแทรกเตอร์และเครื่องเก็บเกี่ยว ตัวควบคุมจะเชื่อมต่อกับระบบบังคับเลี้ยวแบบอัตโนมัติและใช้เครือข่ายการควบคุม การบูรณาการนี้ช่วยให้แน่ใจว่าสิ่งที่แนบมาทำงานประสานกันอย่างสมบูรณ์แบบกับความเร็วภาคพื้นดินของยานพาหนะ ช่วยให้การทำฟาร์มมีความแม่นยำสูง
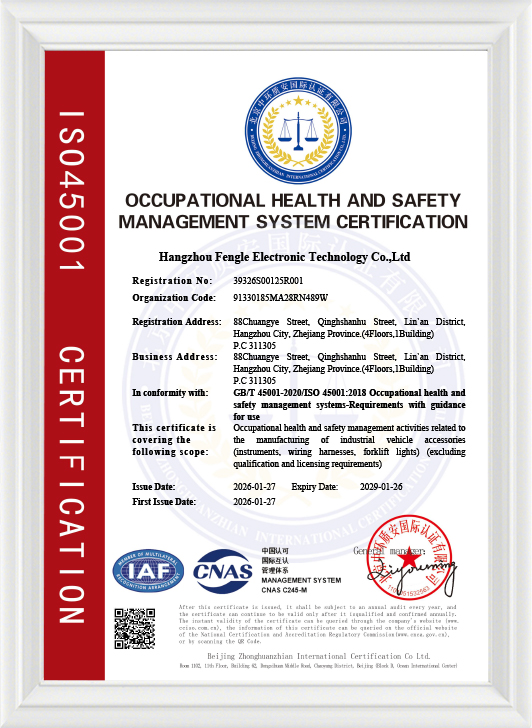
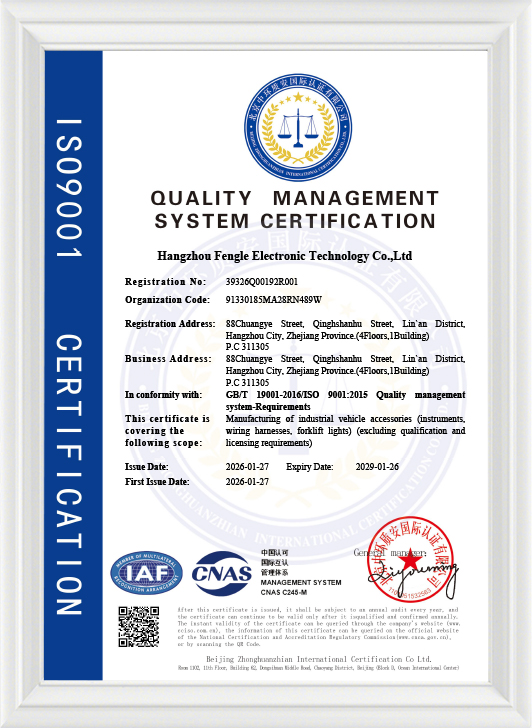
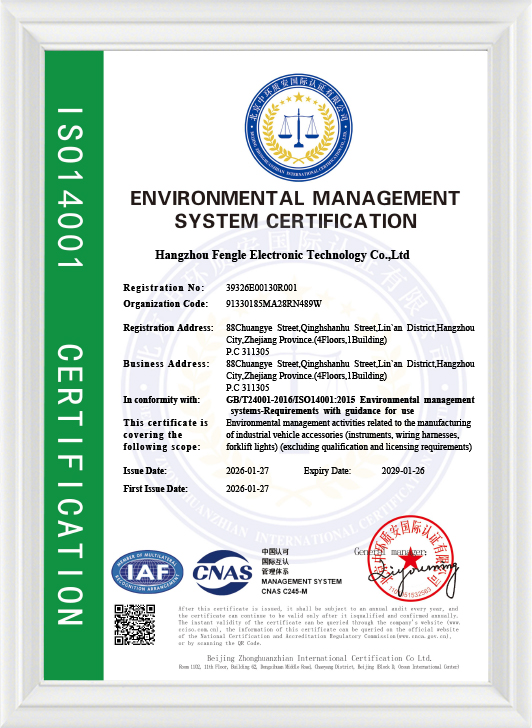
6. ข้อดีด้านเทคนิคและบริการของ Hangzhou Fengle Electronic Technology Co Ltd
เมื่อเลือกพันธมิตรด้านการผลิตสำหรับอุปกรณ์อิเล็กทรอนิกส์ยานยนต์อุตสาหกรรม ความเชี่ยวชาญด้านเทคนิคและกระบวนการผลิตที่เชื่อถือได้ถือเป็นสิ่งสำคัญ Hangzhou Fengle Electronic Technology Co Ltd นำเสนอโซลูชั่นชั้นนำของอุตสาหกรรมผ่านข้อได้เปรียบที่แตกต่างกันดังต่อไปนี้:
- การบูรณาการทางวิศวกรรมที่ครอบคลุม: ในฐานะองค์กรเทคโนโลยีขั้นสูงระดับประเทศ บริษัทสามารถบูรณาการการออกแบบ การวิจัย การพัฒนา การผลิต และการขายได้อย่างราบรื่น การควบคุมแบบครบวงจรนี้รับประกันได้ว่าทุกผลิตภัณฑ์สอดคล้องกับข้อกำหนดทางเทคนิคของลูกค้าอย่างสมบูรณ์แบบ
- ความสามารถในการปรับแต่งขั้นสูง: บริษัทตระหนักดีว่ายานพาหนะทางวิศวกรรมแต่ละคันไม่เหมือนกัน บริษัทจึงนำเสนอโซลูชั่นที่น่าเชื่อถือและปรับแต่งมาโดยเฉพาะ เค้าโครงฮาร์ดแวร์และอัลกอริธึมซอฟต์แวร์สามารถปรับได้เพื่อให้ตรงตามข้อกำหนดการปฏิบัติงานเฉพาะ
- ระบบการจัดการคุณภาพที่เข้มงวด: ตัวควบคุมทุกตัวผ่านการคัดกรองความเครียดด้านสิ่งแวดล้อม การทดสอบการทำงาน และการทดสอบการสั่นสะเทือนอย่างเข้มงวด เพื่อให้มั่นใจถึงความน่าเชื่อถือในระยะยาวในภาคสนาม
- การสนับสนุนด้านเทคนิคที่แข็งแกร่ง: ลูกค้าได้รับการสนับสนุนวงจรชีวิตผลิตภัณฑ์ที่ครอบคลุม ตั้งแต่การประเมินแผนผังเบื้องต้นและการพัฒนาต้นแบบ ไปจนถึงการใช้งานขนาดใหญ่และการเพิ่มประสิทธิภาพภาคสนาม
7. คำถามที่พบบ่อยเกี่ยวกับตัวควบคุมยานพาหนะ
คำถามที่พบบ่อย 1: ตัวควบคุมยานพาหนะทางอุตสาหกรรมสื่อสารกับส่วนอื่นๆ ของเครื่องจักรอย่างไร
หน่วยที่ทันสมัยส่วนใหญ่ใช้โปรโตคอลบัสเครือข่ายบริเวณตัวควบคุม ซึ่งโดยทั่วไปเรียกว่า CAN บัส ร่วมกับโปรโตคอลระดับสูงกว่า เช่น J1939 ซึ่งช่วยให้โมดูลต่างๆ เช่น เครื่องยนต์ ระบบส่งกำลัง และจอแสดงผล แบ่งปันข้อมูลความเร็วสูงผ่านสายไฟคู่เดียว ช่วยลดความซับซ้อนของสายเคเบิล
คำถามที่พบบ่อย 2: จุดประสงค์ของการใช้โปรเซสเซอร์ Dual-Core ในคอนโทรลเลอร์ระดับสูงคืออะไร?
โปรเซสเซอร์แบบ Dual-core มักใช้เพื่อให้เป็นไปตามข้อกำหนดด้านความปลอดภัยในการทำงานที่เข้มงวด คอร์หนึ่งจะจัดการตรรกะของแอปพลิเคชันหลัก ในขณะที่คอร์ที่สองจะตรวจสอบการคำนวณอย่างอิสระ หากตรวจพบความคลาดเคลื่อน ระบบจะปิดการทำงานอย่างปลอดภัยหรือเข้าสู่โหมด Limp-Home เพื่อป้องกันอุบัติเหตุ
คำถามที่พบบ่อย 3: คอนโทรลเลอร์เหล่านี้สามารถทำงานได้อย่างปลอดภัยในฤดูหนาวหรือฤดูร้อนที่รุนแรงหรือไม่?
ใช่ ตัวควบคุมยานพาหนะระดับอุตสาหกรรมได้รับการออกแบบทางวิศวกรรมโดยใช้ส่วนประกอบเฉพาะของยานยนต์ ซึ่งช่วยให้สามารถทำงานได้อย่างน่าเชื่อถือในช่วงอุณหภูมิที่กว้าง โดยทั่วไปจะมีอุณหภูมิตั้งแต่ลบ 40 ถึงบวก 85 องศาเซลเซียส
คำถามที่พบบ่อย 4: การอัปเดตซอฟต์แวร์ได้รับการจัดการอย่างไรในหน่วยเหล่านี้หลังการใช้งานยานพาหนะ
โดยปกติการอัปเดตซอฟต์แวร์จะดำเนินการผ่านอินเทอร์เฟซ CAN บัสโดยใช้เครื่องมือวินิจฉัย หรือผ่านโมดูลเทเลเมติกส์ไร้สายในตัว ซึ่งช่วยให้ผู้จัดการกลุ่มยานพาหนะปรับใช้เฟิร์มแวร์ผ่านทางอากาศ ซึ่งช่วยประหยัดเวลาในการบำรุงรักษาได้มาก
คำถามที่พบบ่อย 5: การควบคุมเอาท์พุตตามสัดส่วนคืออะไร และเหตุใดจึงสำคัญสำหรับระบบไฮดรอลิก
การควบคุมตามสัดส่วนเกี่ยวข้องกับการเปลี่ยนแปลงกระแสไฟฟ้าที่ส่งไปยังโซลินอยด์วาล์วไฮดรอลิก แทนที่จะเพียงแค่เปิดหรือปิดจนสุด ช่วยให้ผู้ควบคุมควบคุมการไหลของของไหลได้อย่างราบรื่น ทำให้ผู้ปฏิบัติงานควบคุมกลไกการยก เอียง และหมุนได้อย่างแม่นยำ